
Визуальное обнаружение с помощью камеры в реальном времени
Мы оснастили камеру в реальном времени в углу камеры принтера H2S. Эта камера в реальном времени обеспечивает различные функции визуального обнаружения, такие как обнаружение спагетти, обнаружение посторонних объектов, обнаружение печатной платформы и обнаружение засорения сопла.
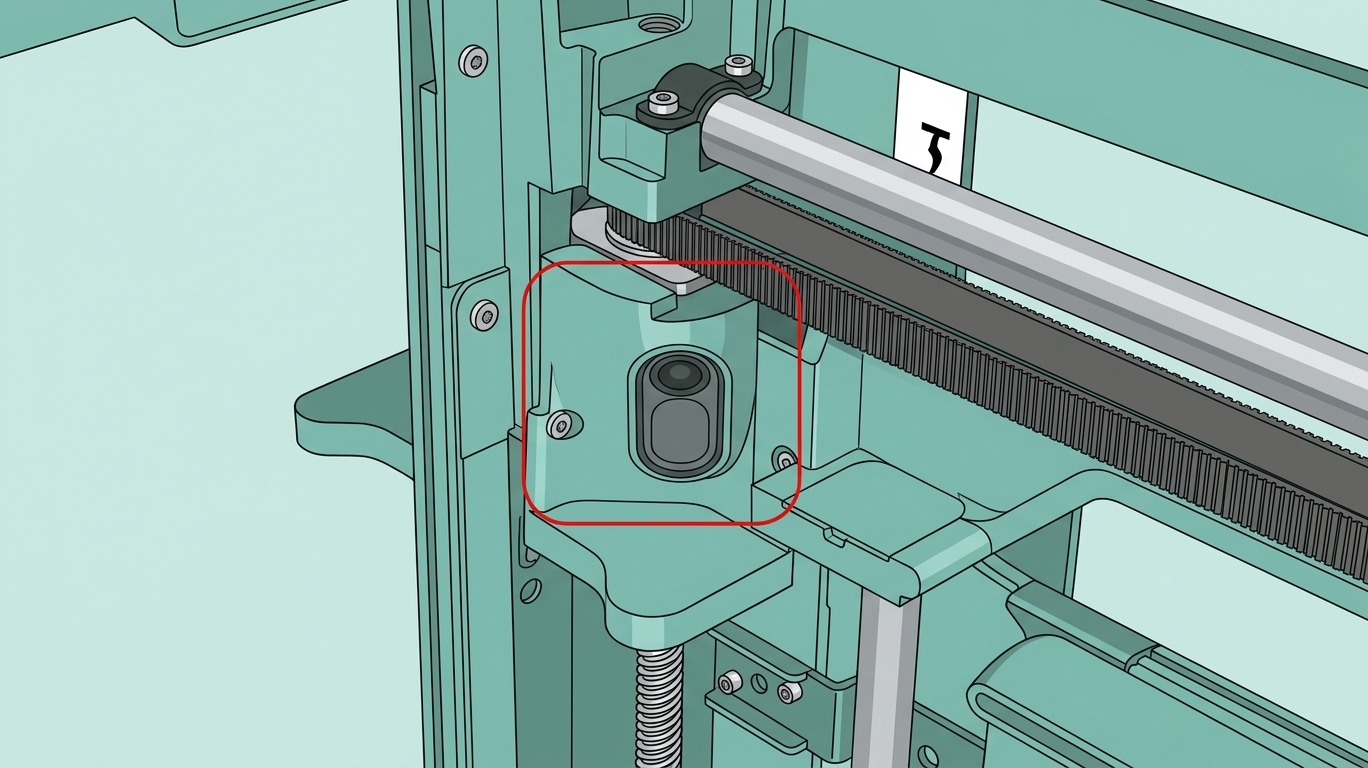
Обнаружение спагетти
Как и обнаружение спагетти на серии X1, после сбоя печати своевременное обнаружение спагетти помогает предотвратить дальнейшие потери, такие как расход филамента и повреждение принтера.
Обратите внимание, что обнаружение спагетти не является надежным методом предотвращения сбоев печати. Могут быть ложные срабатывания обнаружения, или случаи, когда функция обнаружения спагетти может не работать как ожидается, особенно при использовании черного/темного филамента.
Чтобы обеспечить наивысшие шансы на успех, рекомендуется всегда помыть пластину теплой водой и моющим средством, чтобы избежать проблем с адгезией, и убедиться, что настройки слайсера правильные.
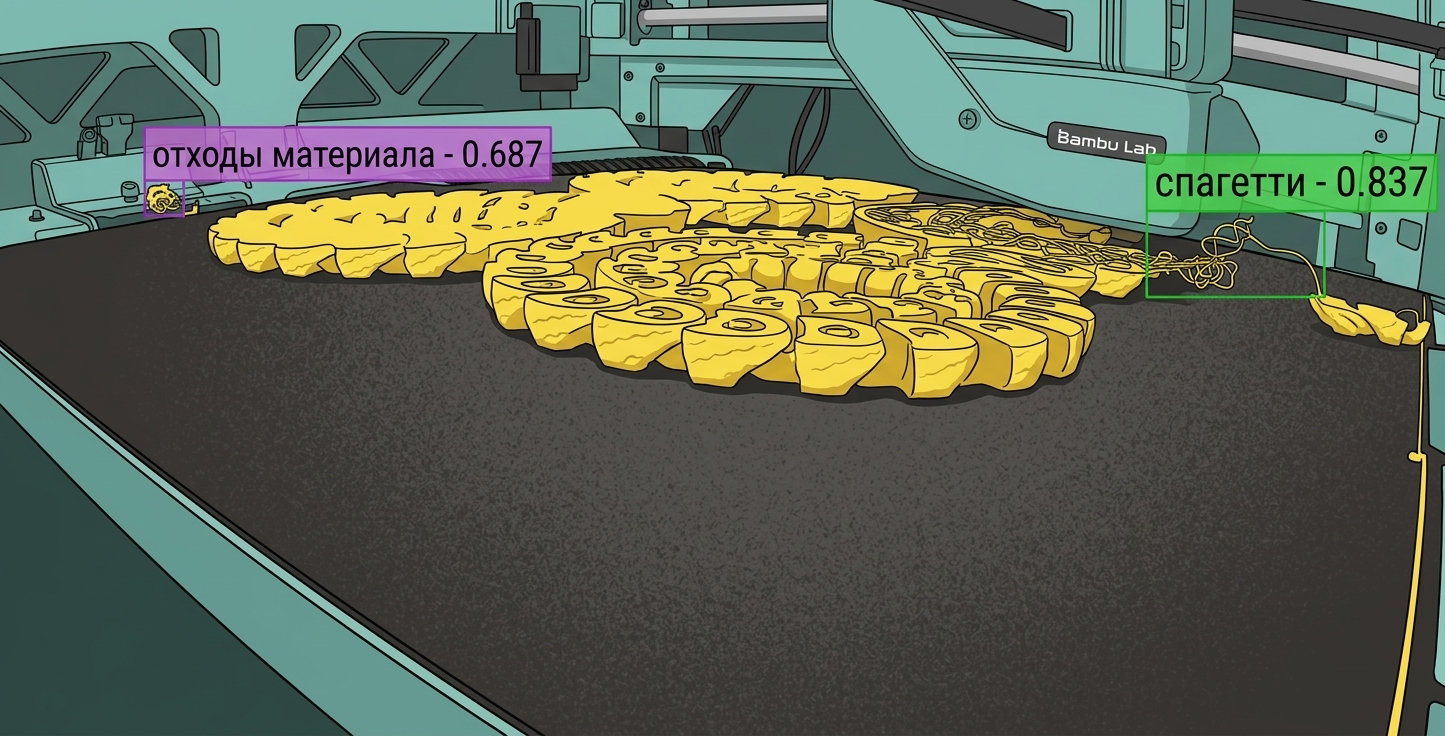
Этапы работы обнаружения спагетти
Метод работы аналогичен обнаружению спагетти на серии X1:
- Делайте кадр с камеры в реальном времени каждые T сек.
- Отправляйте изображение в AI-детектор, работающий на локальном NPU внутри устройства
- Постобработка результатов обнаружения. Мы накапливаем результаты за последние 10 кадров. Если есть достаточное количество положительных кандидатов, и они пространственно согласованы, то обнаруживается сбой спагетти.
Требования для обнаружения спагетти
Чтобы детектор работал правильно, есть несколько требований.
- Функция обнаружения должна быть включена в параметрах печати. Вы можете настроить чувствительность от {low, medium, high}. Если вы отсутствуете рядом с принтером относительно долгое время (например, целую ночь), вы можете установить чувствительность на низкую, чтобы реже приостанавливать печать из-за мелких дефектов.
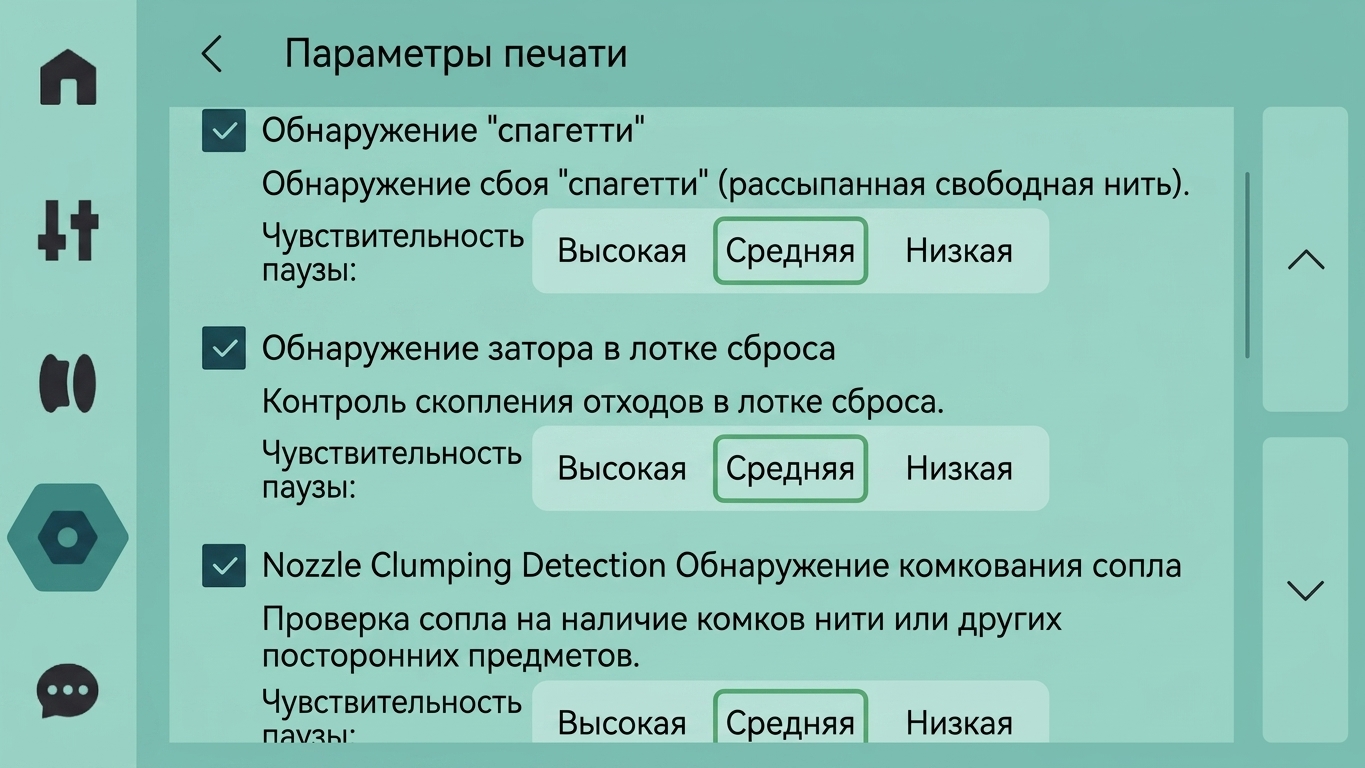
- Свет в камере должен быть включен. Обнаружение спагетти требует хороших условий освещения для захвата деталей печати. По умолчанию мы включаем свет, когда начинается первый слой. Если свет выключен вручную, он не включится снова.
Сигнал ошибки при обнаружении спагетти
Связанные коды ошибок
| Код ошибки | Текст сообщения |
|---|---|
| 03008003 | Обнаружены дефекты спагетти с помощью AI Print Monitoring. Проверьте качество напечатанной модели перед продолжением печати. |
Связанная ошибка HMS
Обнаружение наложений
По принципу, аналогичному обнаружению спагетти, обнаружение наложений используется для определения наличия накопленного мусора вокруг узла экструзии. Чрезмерное накопление может привести к столкновению инструментальной головки или пропуску шагов, что может привести к другим проблемам печати.

Обнаружение посторонних объектов
Обнаружение посторонних объектов на лазерной платформе на основе камеры в реальном времени. Управление вертикальным движением нагреваемого стола, захват двух изображений для симуляции бинокулярного зрения для реконструкции сцены, затем получение области, где расположен нагреваемый стол, через сегментацию плоскости.
Сценарий срабатывания обнаружения посторонних объектов
Этап обнаружения лазерной платформы при калибровке крепления лазерного модуля. Обнаружение посторонних объектов перед работой лазерного модуля в первую очередь необходимо для обеспечения отсутствия посторонних объектов вблизи платформы гоминга, чтобы не мешать операции гоминга при калибровке крепления.
Этап обнаружения платформы для резки при калибровке крепления режущего модуля. В процессе выравнивания режущего модуля необходимо очистить платформу для резки. Поэтому требуется обнаружение посторонних объектов, чтобы убедиться, что на платформе для резки абсолютно нет посторонних объектов.
После начала задачи 3D-печати необходимо убедиться, что на печатной платформе нет посторонних объектов, особенно подтвердив, что ранее напечатанные модели были удалены с печатной платформы перед началом новой задачи печати.
Метрики производительности для обнаружения посторонних объектов
🔹 Калибровка крепления лазерного модуля
Размер распознаваемого объекта
- Близкая зона: ≥ 3 см × 3 см × 1,5 см
- Дальняя зона: ≥ 5 см × 5 см × 2 см
- Определение расстояния: область за пределами диагонали лазерной платформы (регион в верхнем правом углу, удаленный от камеры) определяется как «дальняя», а область внутри диагонали определяется как «близкая».
Слепая зона обнаружения и зона без обнаружения
Слепая зона обнаружения: Зоны, которые камера в реальном времени не может обнаружить, максимальная слепая зона занимает половину стола (с точки зрения камеры в реальном времени, область диагонали 45° рядом со стороной стола, где находится камера, будет перекрыта).
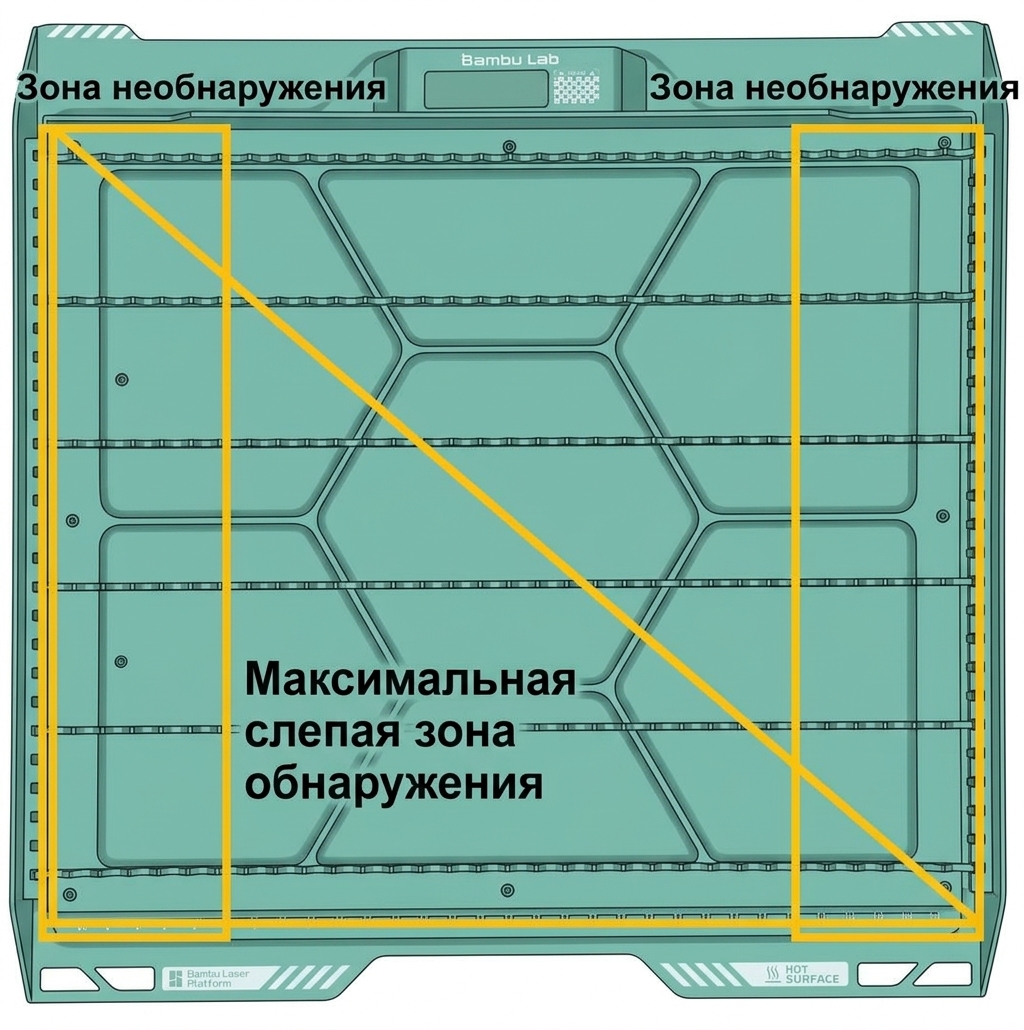
Когда стол расположен низко, значительная его часть будет перекрыта, что приведет к слепой зоне.
Зона без обнаружения: Существуют зоны без обнаружения примерно 6 см слева и справа, где посторонние объекты в этих зонах не обнаруживаются. Цель установки зон без обнаружения — устранить помехи от штифтов платформы.
Обнаружения
- 1 раз
Сценарии, которые могут потенциально привести к сбою обнаружения
Большие плоские объекты (объекты, поверхности которых почти полностью покрывают стол, что может привести к потенциальным пропускам обнаружения)
🔹 Калибровка крепления режущего модуля
Размер распознаваемого объекта
- Близкая зона: ≥ 3 см × 3 см × 1 см
- Дальняя зона: ≥ 5 см × 5 см × 1 см
Слепая зона обнаружения и зона без обнаружения
- Та же слепая зона, что и у лазерного модуля.
- Дополнительных зон без обнаружения нет.

Обнаружения
- 1 раз
Сценарии, которые могут потенциально привести к сбою обнаружения
Большие плоские объекты (объекты, поверхности которых почти полностью покрывают стол, что может привести к потенциальным пропускам обнаружения)
🔹 3D-печать
Размер распознаваемого объекта
- Близкая зона: ≥ 3 см × 3 см × 1 см
- Дальняя зона: ≥ 5 см × 5 см × 1 см
Слепая зона обнаружения и зона без обнаружения
- Максимальная слепая зона обнаружения — это треугольная зона размером 6 см x 6 см рядом с камерой в реальном времени.
- Дополнительных зон без обнаружения за пределами слепой зоны нет.
Обнаружения
До 2 раз.
Выполняется обнаружение объектов без предварительного подъема нагреваемого стола (чтобы предотвратить оставленные на столе отпечатки). После подтверждения отсутствия посторонних объектов нагреваемый стол поднимается для второго обнаружения.
Сценарии, которые могут потенциально привести к сбою обнаружения
-
Большие плоские объекты (объекты, поверхности которых почти полностью покрывают стол, что может привести к потенциальным пропускам обнаружения)
-
Большие плоские объекты (объекты, поверхности которых почти полностью покрывают стол, что может привести к потенциальным пропускам обнаружения)
Сигнал ошибки при обнаружении посторонних объектов
Связанные коды ошибок
| Код ошибки | Текст сообщения | Устранение неполадок |
|---|---|---|
| 03008046 | Время ожидания обнаружения посторонних объектов истекло, пожалуйста, перезагрузите принтер. | Перезагрузите принтер |
| 0500807A | Обнаружение посторонних объектов не сработало. Вы можете продолжить задачу или просмотреть помощника. | Откройте помощника, чтобы просмотреть конкретные уведомления HMS |
| 0500806E | Обнаружены посторонние объекты на нагреваемом столе; пожалуйста, проверьте и очистите нагреваемый стол. | После удаления посторонних объектов нажмите «Продолжить». |
Связанная ошибка HMS
Большинство решений кодов ошибок HMS предоставлены в тексте ниже. Для некоторых кодов вы можете найти больше деталей на странице HMS.
- 0C00_0100_0001_000F: Калибровка камеры Live View не удалась. Пожалуйста, перезагрузите устройства или обновите прошивку.
- 0C00_0100_0001_0010: Калибровка камеры Live View не удалась. Пожалуйста, проверьте, чист ли нагреваемый стол, и убедитесь, что изображение камеры четкое и без грязи. После этих шагов выполните повторную калибровку.
- 0C00_0100_0001_0011: Калибровка камеры Live View не удалась, выполните повторную калибровку. Убедитесь, что печатная платформа пуста, и обзор камеры четкий и правильно ориентирован. Если повторные сбои происходят, свяжитесь с поддержкой клиентов.
- 0C00_0100_0001_0012: Калибровка камеры Live View не удалась, и результат калибровки не удалось сохранить. Пожалуйста, попробуйте выполнить повторную калибровку. Если калибровка не удаётся повторно, свяжитесь с командой поддержки клиентов.
- 0C00_0100_0001_0013: Калибровка камеры Live View не удалась, и серийный номер камеры Liveview не может быть прочитан. Пожалуйста, свяжитесь с командой поддержки клиентов.
- 0C00_0300_0002_0012: Обнаружение посторонних объектов не работает. Камере Live View требуется калибровка. Пожалуйста, нажмите «Настройки > Калибровка» на экране принтера. Если установлен лазерный или режущий модуль, пожалуйста, удалите его перед калибровкой.
- 0C00_0300_0002_0013: Обнаружение посторонних объектов не работает. Пожалуйста, перезагрузите устройства или обновите прошивку.
- 0C00_0300_0002_0014: Рекомендуется откалибровать камеру Live View для повышения точности обнаружения посторонних объектов. Нажмите «Настройки > Калибровка» на экране принтера. Если установлен лазерный или режущий модуль, пожалуйста, удалите его перед калибровкой.
- 0C00_0300_0002_0015: Обнаружение посторонних объектов не работает. Обнаружено, что камера Live View была заменена. Если установлен лазерный или режущий модуль, пожалуйста, удалите модуль, нажмите «Настройки > Калибровка» на экране принтера и выполните повторную калибровку камеры Live View.
- 0C00_0300_0002_0016: Обнаружение посторонних объектов не работает, и серийный номер камеры Live View не может быть прочитан. Пожалуйста, свяжитесь с командой поддержки клиентов.
Сцена, требующая калибровки камеры в реальном времени для обнаружения посторонних объектов
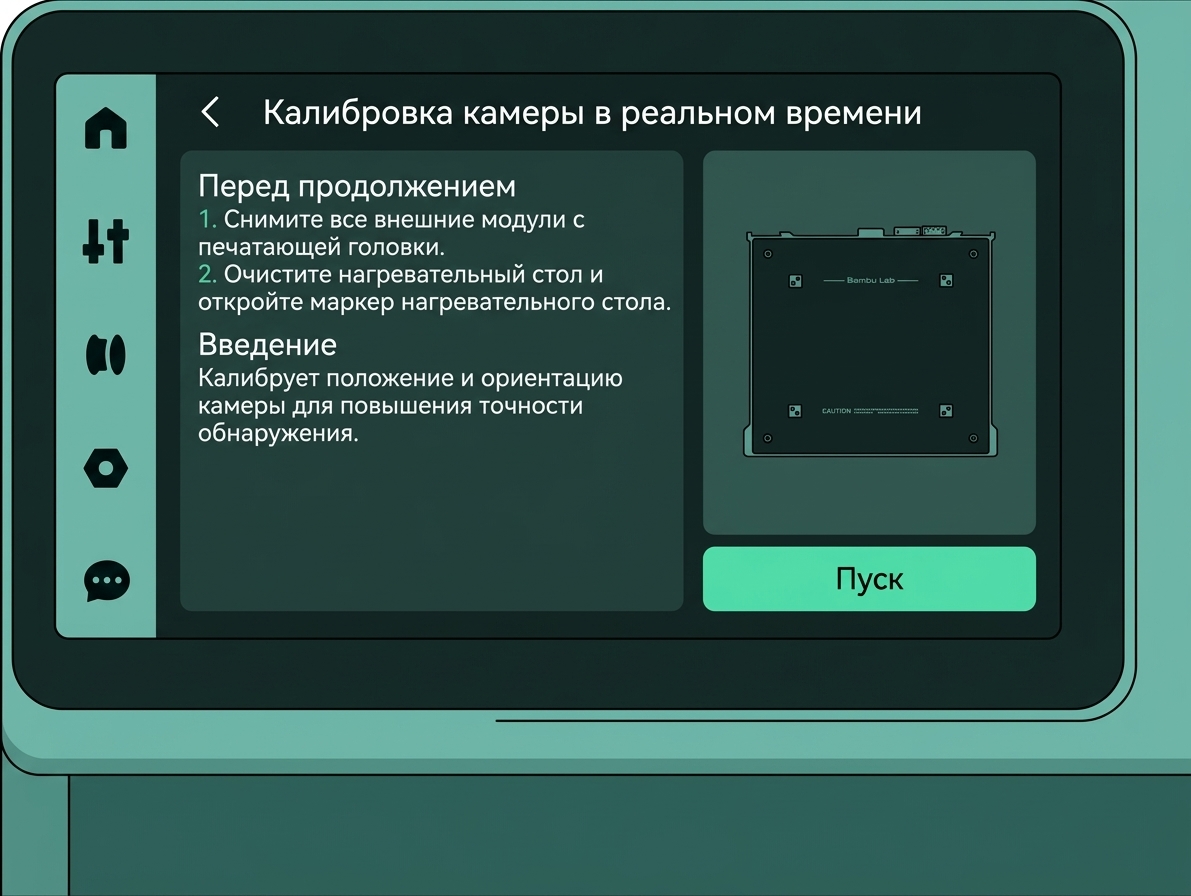
После замены или повторной установки камеры в реальном времени обычно необходимо откалибровать камеру в реальном времени перед проведением обнаружения посторонних объектов.
Калибровка выполняется перед отправкой машины с завода, и калибровка камеры обычно не требуется при нормальном использовании.
Если камера в реальном времени заменена, система обнаружит изменения SN во время запуска машины или перед запуском обнаружения посторонних объектов и запросит калибровку.
Если камера в реальном времени переустановлена (без изменений SN), также рекомендуется выполнить повторную калибровку один раз, и в процессе обнаружения посторонних объектов она также определит, необходима ли повторная калибровка. Однако обнаружение посторонних объектов имеет высокую толерантность к камере в реальном времени, и если отклонение угла не превышает ±3deg, запрос на калибровку не будет дан.
Для калибровки необходимо удалить лазерный или режущий модуль, установленный на инструментальной головке, а затем запустить калибровку камеры в реальном времени в Настройки -> Калибровка, чтобы завершить процесс калибровки.

Действия во время обнаружения посторонних объектов
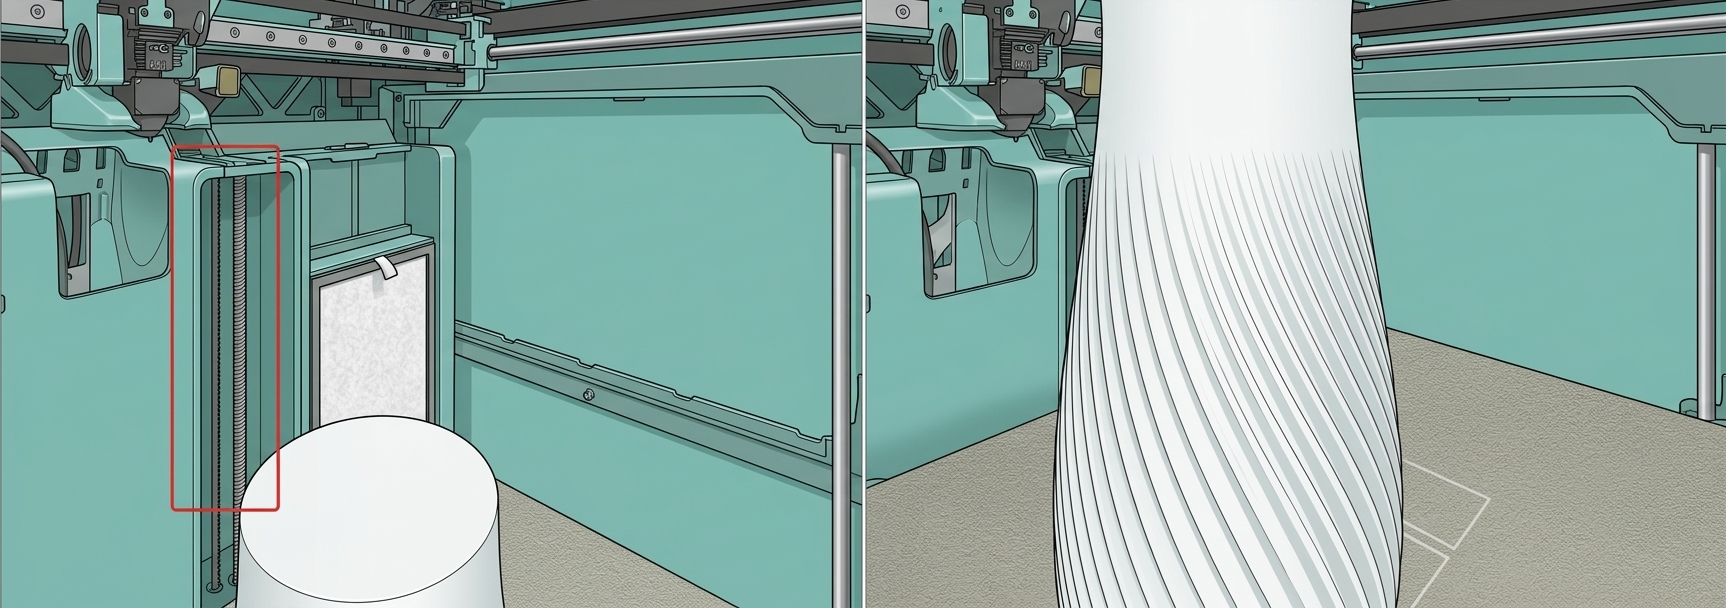
Обнаружение посторонних объектов в начале 3D-печати: Обнаружение посторонних объектов проводится до двух раз для уменьшения слепых зон. Когда начальная высота нагреваемого стола больше 135, будет выполнено два обнаружения. Первое обнаружение происходит, когда нагреваемый стол находится в исходном положении. Во время второго обнаружения нагреваемый стол будет поднят, и высота стола во время обнаружения будет варьироваться между 70 и 90.
Обнаружение посторонних объектов перед началом 2D-обработки: Если нагреваемый стол слишком высок, он будет опущен для обнаружения. Если нагреваемый стол слишком низок, он будет поднят для обнаружения, при этом высота стола во время обнаружения будет варьироваться между 70 и 240.
Обнаружение печатной платформы
Обнаружение на месте и типа печатной платформы на основе камеры в реальном времени. Если фактическая используемая печатная платформа не совпадает с указанной в файле слайсера, немедленно остановите печать, чтобы предотвратить сбои печати.
Сценарии срабатывания обнаружения печатной платформы
После начала каждой задачи печати файл печати отправляется на принтер, и принтер проверяет тип печатной платформы и информацию о положении на текущем нагреваемом столе в соответствии с типом пластины файла слайсера.
Действия обнаружения
Обнаружение печатной платформы происходит после гоминга нагреваемого стола. Затем нагреваемый стол переместится на фиксированную высоту Z, использует камеру в реальном времени для захвата изображения для обнаружения.

Кнопка обнаружения
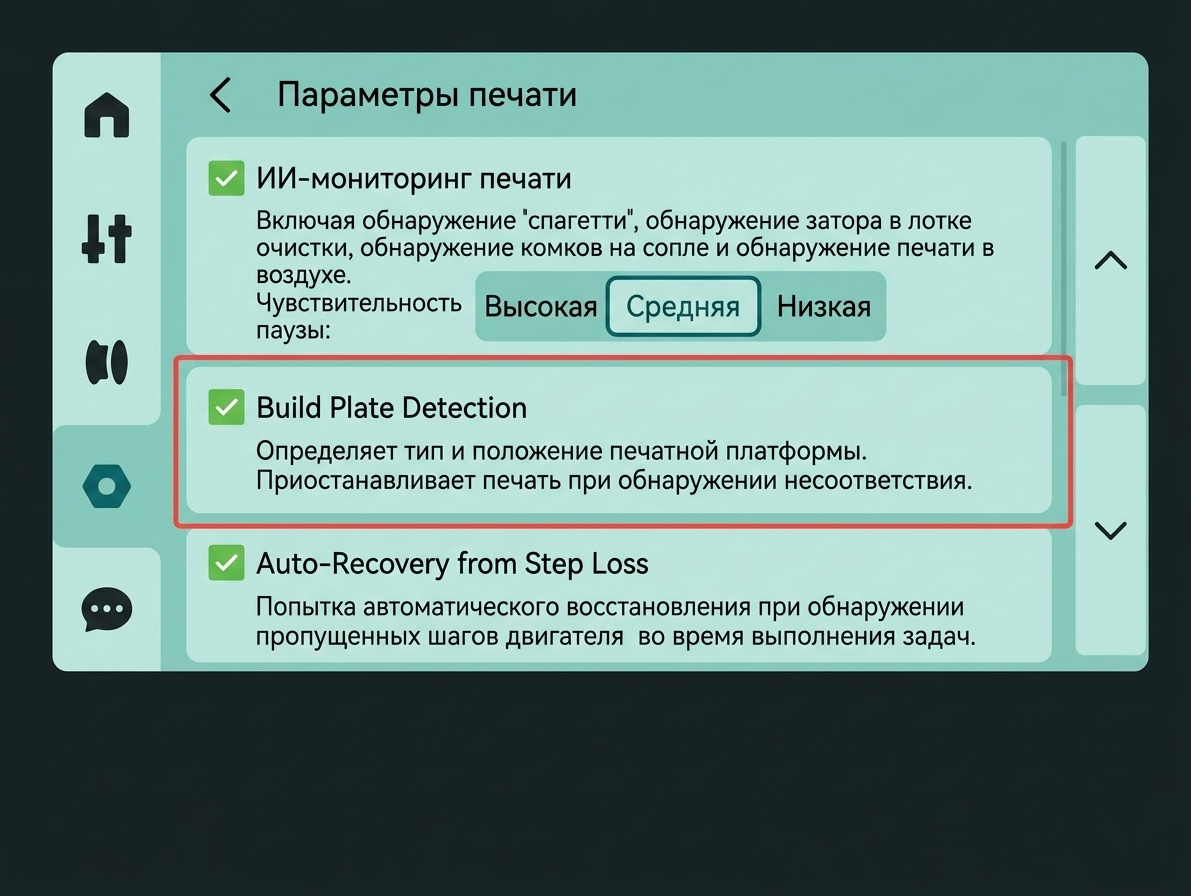
Включение этой функции означает, что после начала задачи печати будет выполнено обнаружение того, соответствует ли печатная платформа типу печатной платформы в файле слайсера; отключение этой функции означает, что после начала задачи печати обнаружение печатной платформы не будет выполнено.
Сигнал ошибки при обнаружении печатной платформы
Связанная ошибка HMS
0C00_0300_0002_000C: Маркер локализации печатной платформы не обнаружен. Пожалуйста, проверьте, правильно ли выровнена печатная платформа.
Обнаружение рычага быстрого освобождения лазерного и режущего модулей
При использовании лазерного и режущего модулей во время калибровки крепления и начала этапов обработки камера в реальном времени определит, надежно ли зафиксированы рычаги быстрого освобождения лазерного и режущего модулей. Если они не зафиксированы, будет сообщена ошибка, и печать будет приостановлена.
 |
 |
 |
| Рычаг зафиксирован | Рычаг не зафиксирован | Рычаг вообще не зафиксирован |
Связанная ошибка HMS
- 0300_9500_0001_0006 : Лазерный модуль не обнаружен: модуль мог отвалиться, или рычаг быстрого освобождения может быть не зафиксирован.
Обнаружение положения платформы для резки
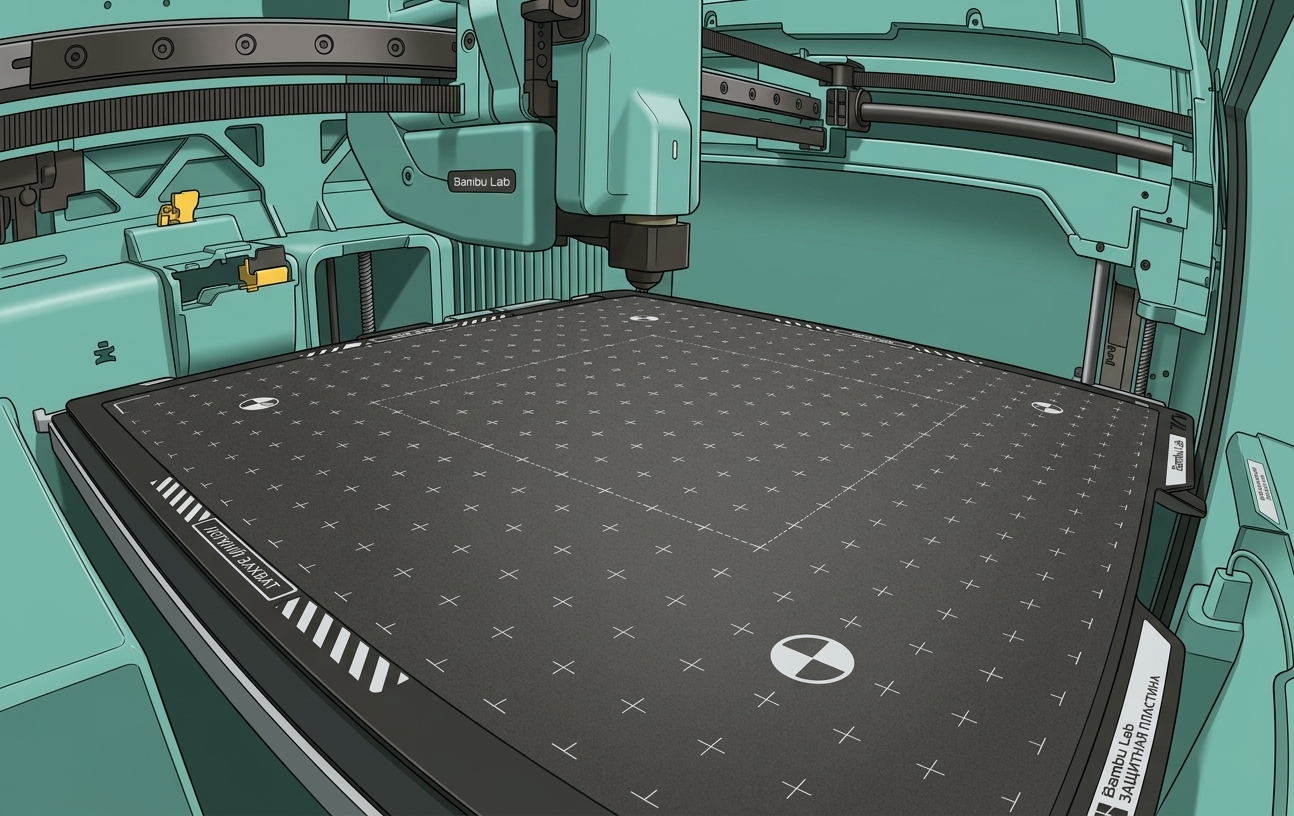
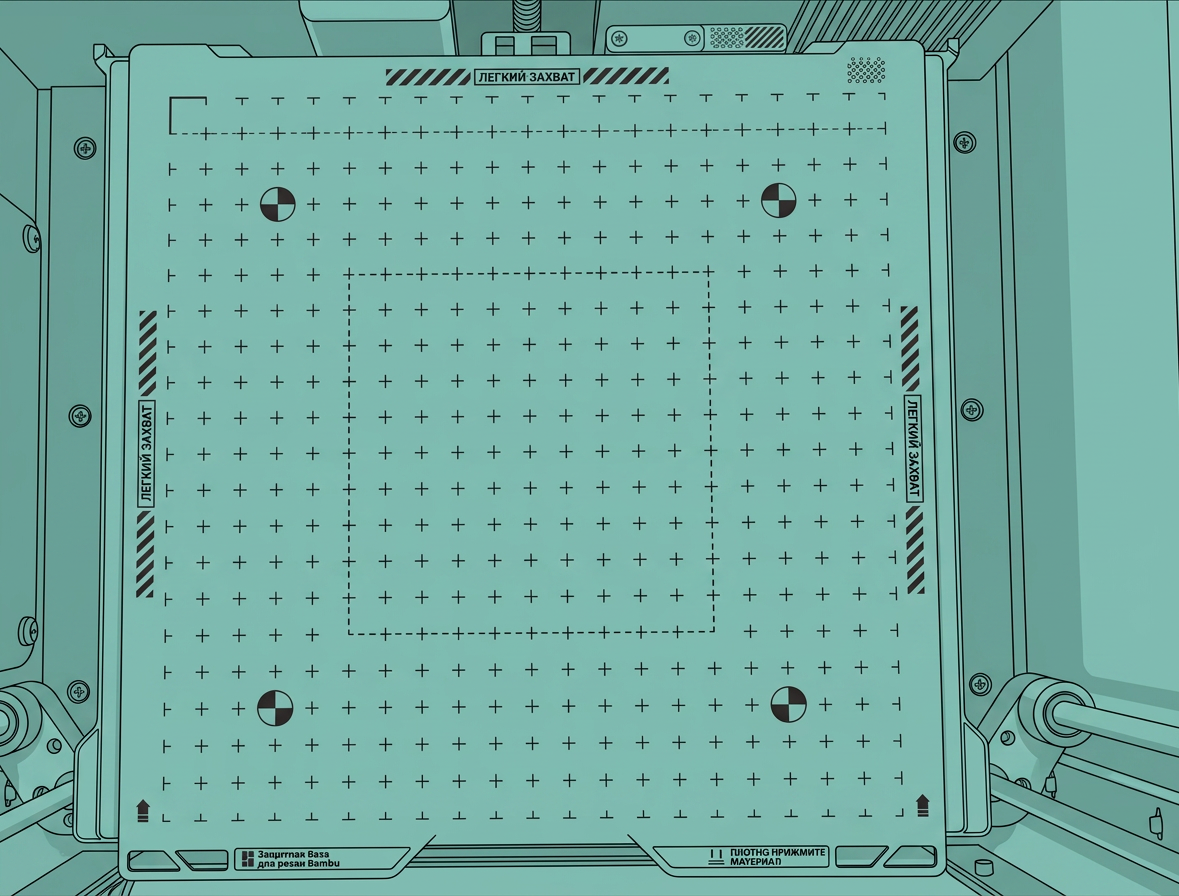
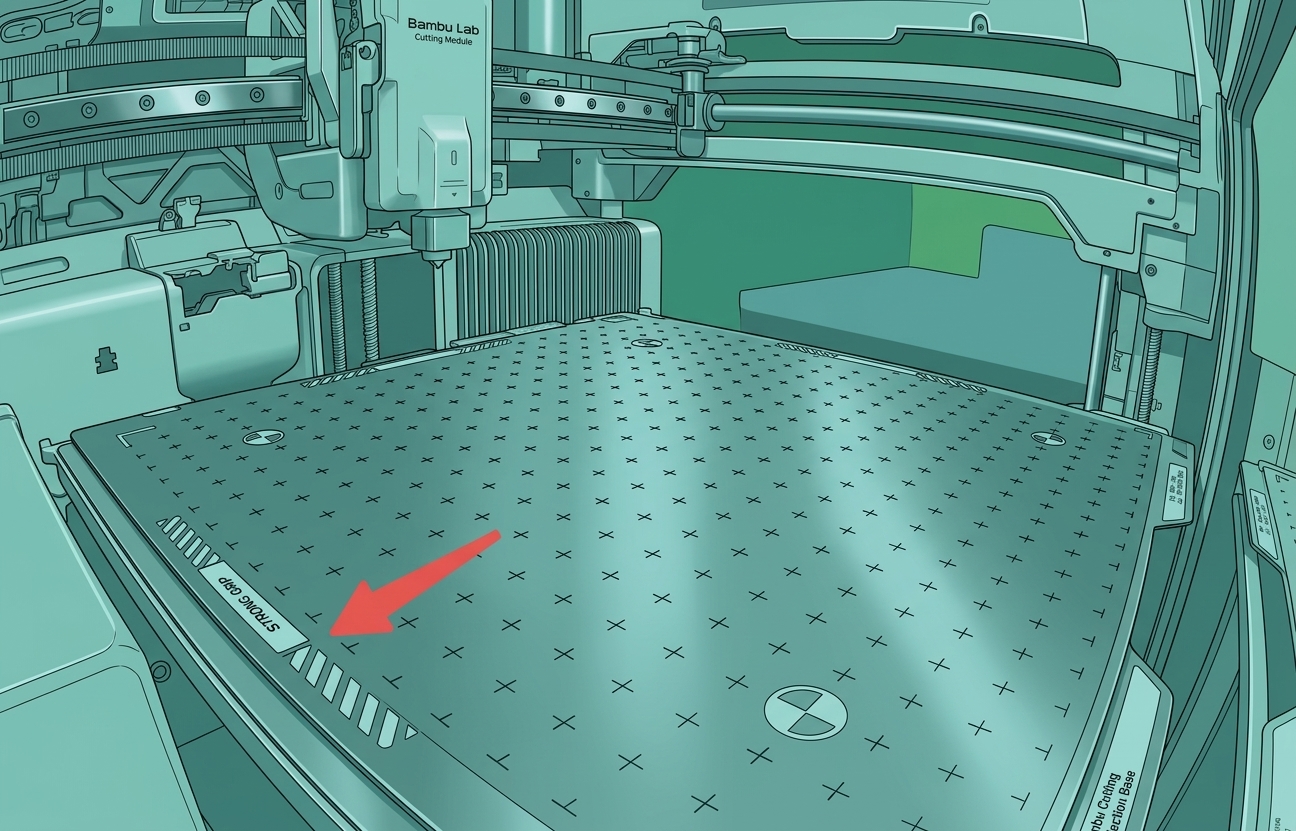
Камера в реальном времени также может подтвердить, размещена ли платформа для резки на нагреваемом столе, распознавая маркеры на платформе для резки. На платформе для резки всего три маркера, и камера может обнаруживать маркеры в разных положениях, когда нагреваемый стол находится на разных высотах.
Время обнаружения: Во время калибровки крепления, после открытия или закрытия передней двери машины, при съемке фотографий и запуске производства в Bambu Suite.
 |
 |
 |
| Нагреваемый стол находится в более высоком положении | Нагреваемый стол находится в более низком положении |
Обнаружение засорения сопла
Функция обнаружения засорения сопла использует камеру в реальном времени для захвата изображений в реальном времени и мониторинга накопления материала и обертывания вокруг инструментальной головки. Когда обнаруженное засорение достигает определенного размера, система обычно выдаст уведомление в течение 2 минут и автоматически приостановит печать, чтобы предотвратить повреждение инструментальной головки.
Обратите внимание, что может быть задержка в реакции обнаружения засорения. Эта функция в первую очередь предназначена для предотвращения дальнейшего повреждения устройства и, как правило, не может защитить печатаемую модель.
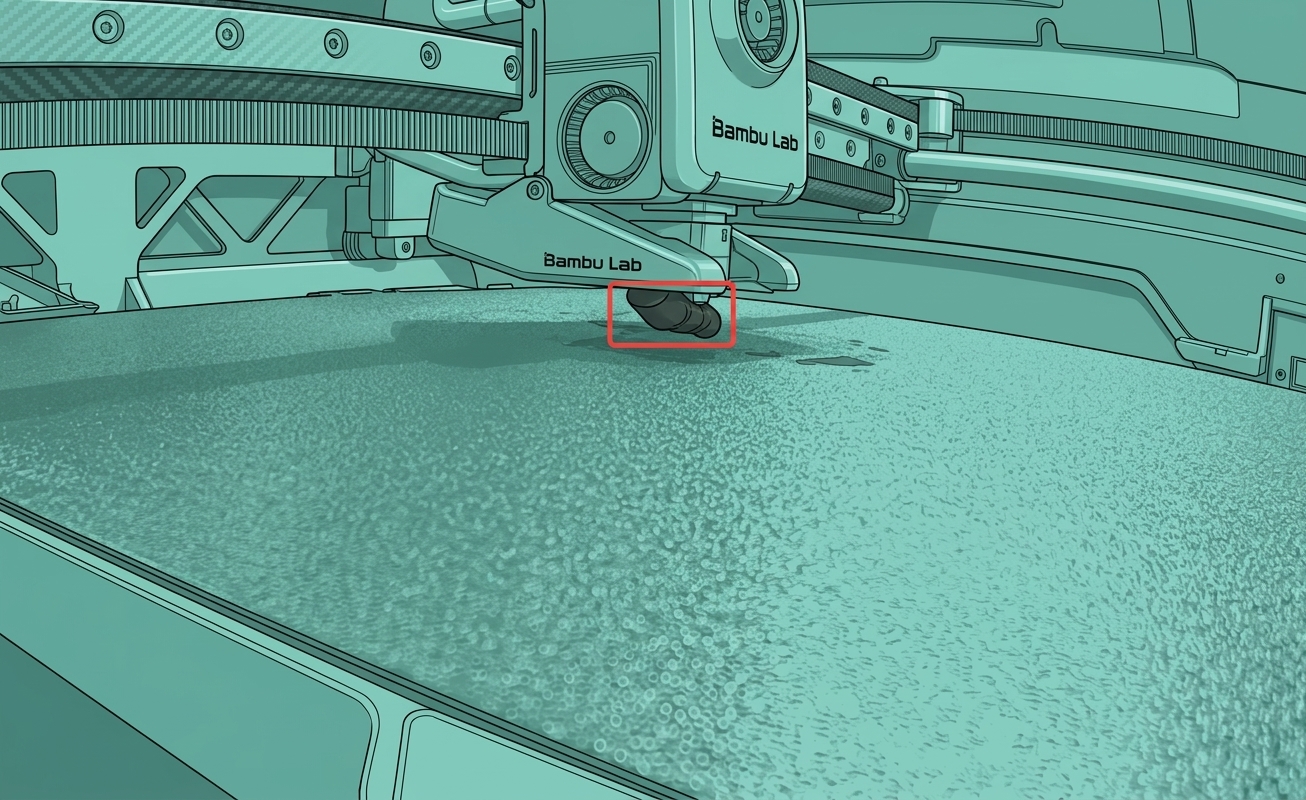
Рабочий процесс обнаружения засорения сопла
- Во время печати камера в реальном времени захватывает последовательность изображений каждые 60–120 секунд
- Данные изображения обрабатываются встроенным NPU машины
- Если система обнаруживает засорение в двух последовательных обнаружениях, она автоматически инициирует уведомление и приостанавливает печать
Примечания по обнаружению засорения сопла
- Держите крышку камеры открытой и убедитесь, что объектив чист и не имеет грязи или бликов
- Рекомендуется включить свет корпуса; обнаружение все еще работает без него, но точность может снизиться
- Точность обнаружения может снизиться в Режиме Ludicrous или при печати с черным филаментом
- Каждая задача печати инициирует только одно уведомление. Если пользователь игнорирует запрос и продолжает печать, дальнейших предупреждений о засорении не будет
- Убедитесь, что функция обнаружения засорения сопла включена
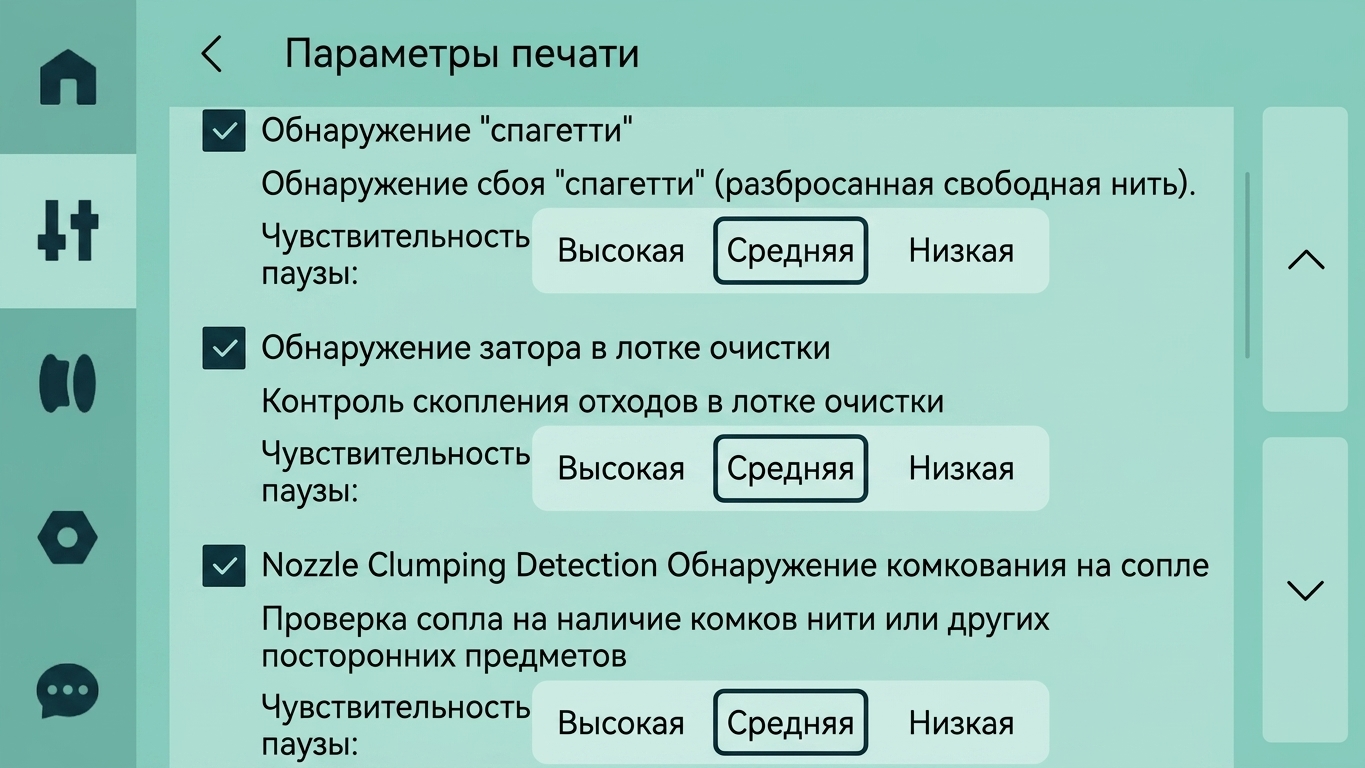
Коды ошибок для обнаружения засорения сопла
| Код ошибки | Сообщение |
|---|---|
| 0c008043 | AI обнаружил засорение сопла. Пожалуйста, проверьте состояние хотэнда. Вы можете открыть Помощника для получения решений по устранению неполадок. |
Связанное уведомление HMS:
- 0c00-0300-0002-001c: Обнаружено возможное засорение сопла.
Обнаружение пламени
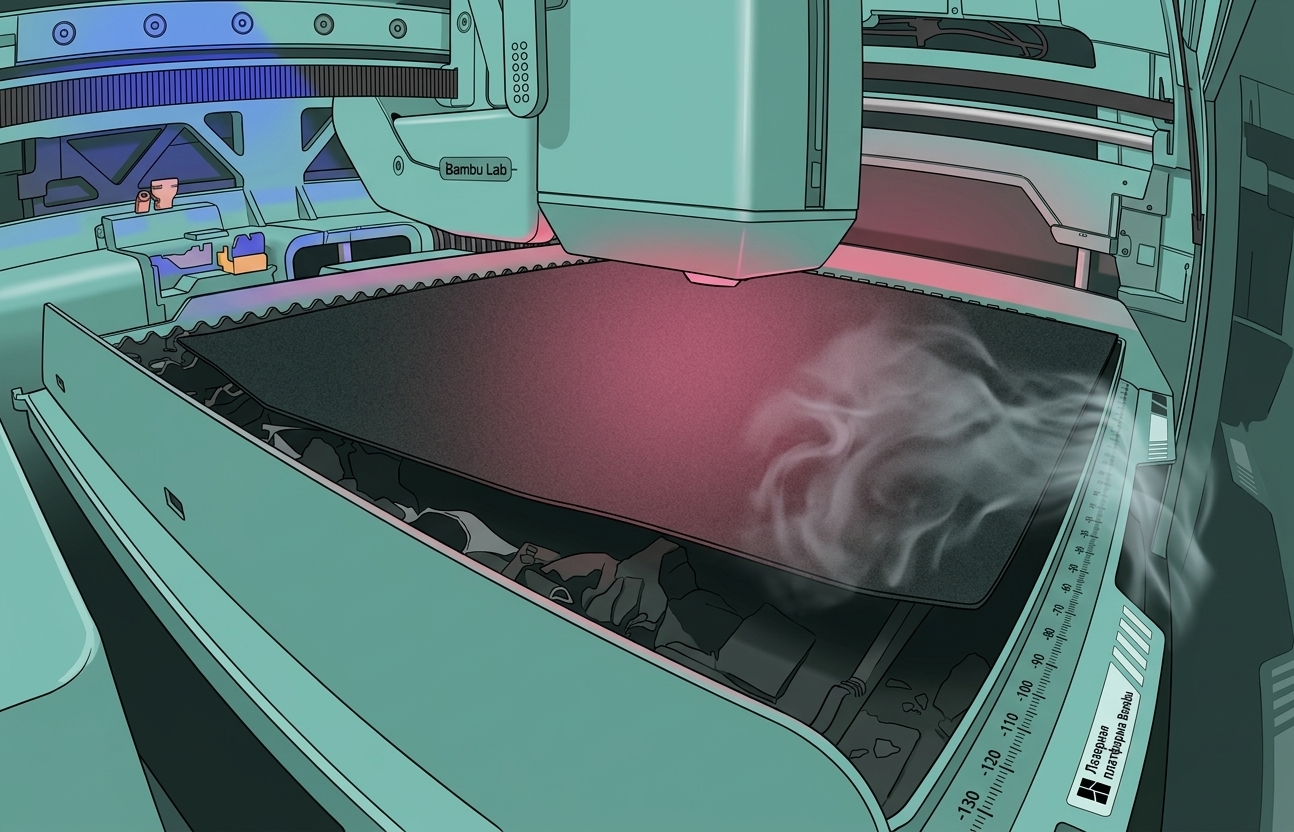
Во время лазерной обработки камера в реальном времени использует распознавание функций в реальном времени для обнаружения наличия открытых пламен или аномального горения на рабочей платформе.
Время обнаружения: Мониторинг активен после начала задачи лазерной обработки.
Обнаружение перекрытия/загрязнения камеры
Если камера Live View закрыта крышкой конфиденциальности, или если объектив накапливает пыль или пятна из-за длительного использования (например, во время 3D-печати или лазерной обработки), система может автоматически обнаружить и выдать предупреждение.
Время обнаружения: Во время подготовительной фазы задачи 3D-печати; во время процесса калибровки крепления лазерного/режущего модуля; во время процесса идентификации платформы для резки/лазерной платформы.

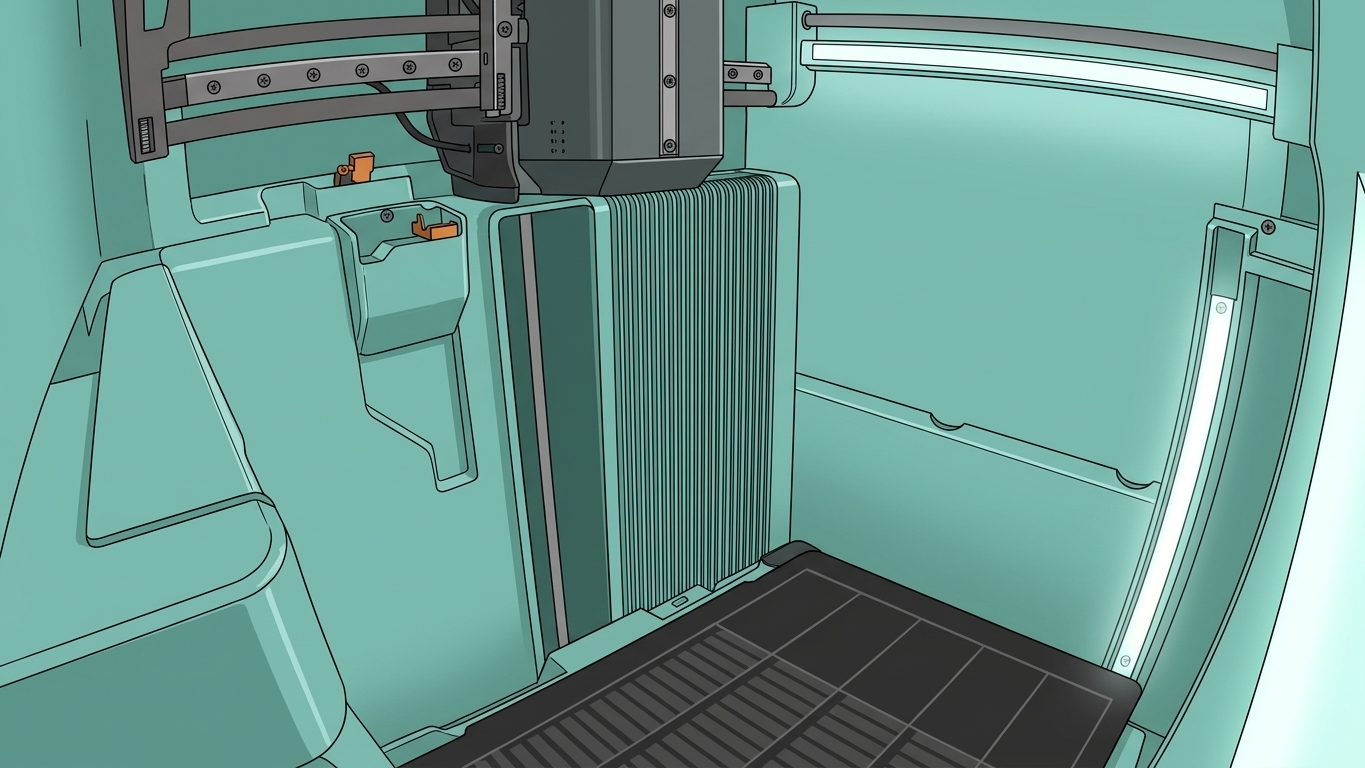
Интеллектуальное обнаружение камеры Birdseye
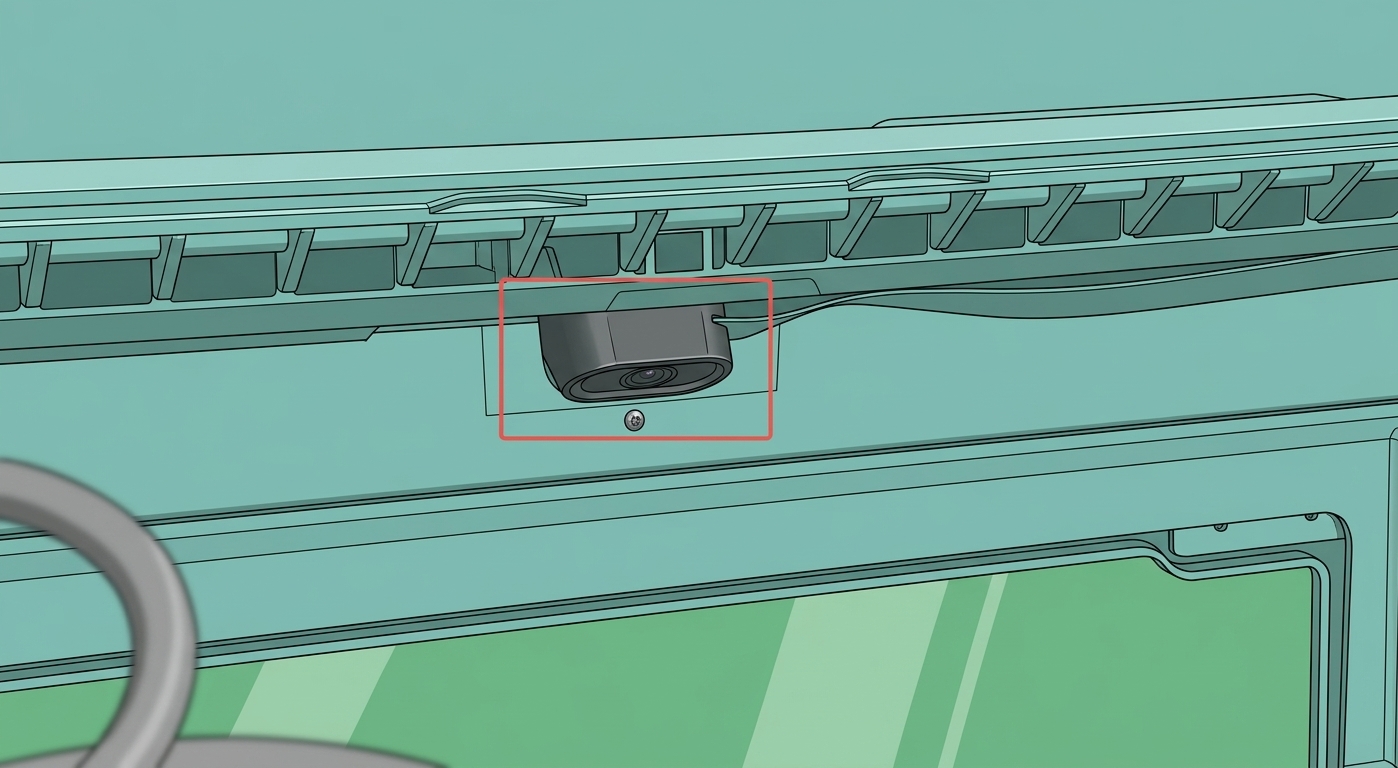
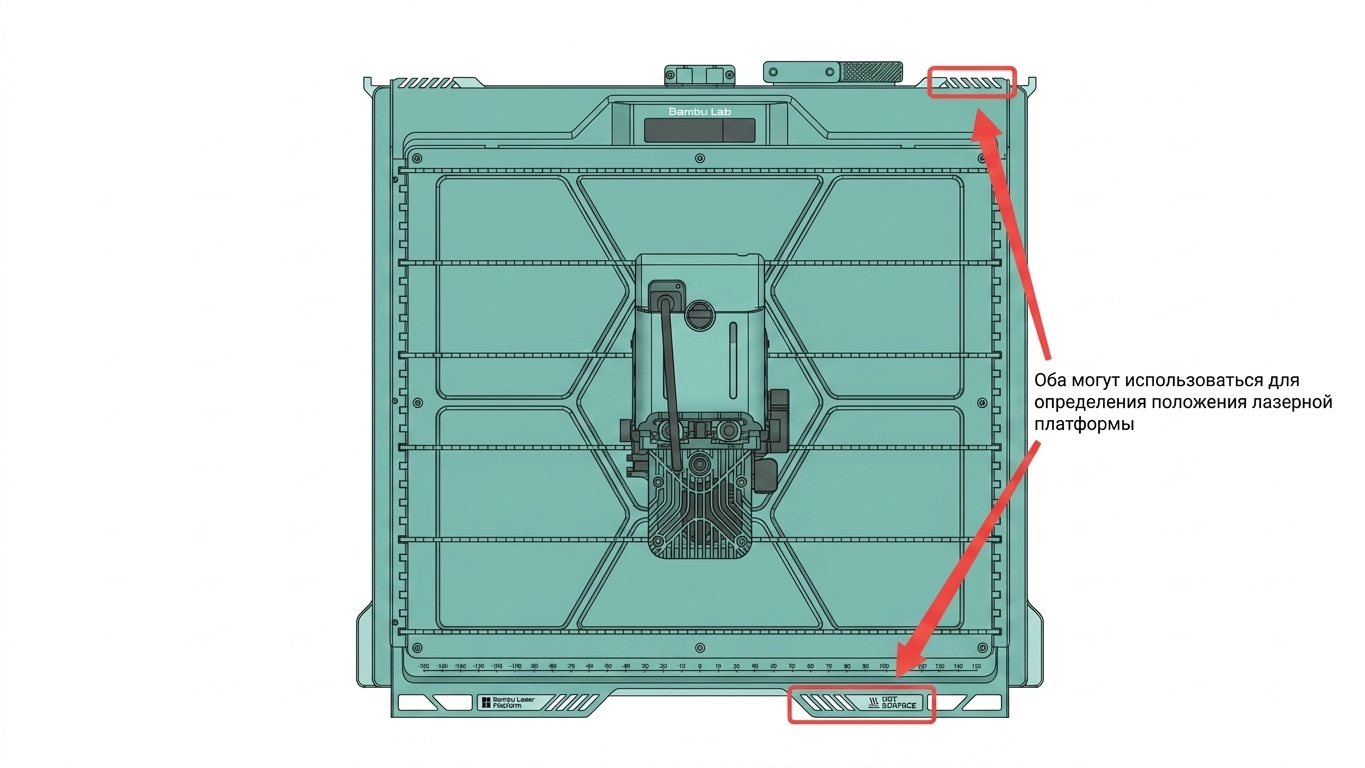
Обнаружение положения лазерной платформы
Поднимая или опуская нагреваемый стол до определенной высоты, камера Birdseye идентифицирует маркеры на лазерной платформе, чтобы определить, была ли размещена лазерная платформа.
Время обнаружения: Во время калибровки крепления, после открытия или закрытия передней двери машины, при съемке фотографий и запуске производства в Bambu Suite.
Связанные коды ошибок
| Код ошибки | Текст сообщения |
|---|---|
| 05008063 | Платформа не обнаружена во время калибровки; пожалуйста, убедитесь, что лазерная платформа размещена правильно. |
| 05008055 | Установлен лазерный модуль, но обнаружена платформа для резки. Пожалуйста, разместите лазерную платформу и выполните лазерную калибровку. |
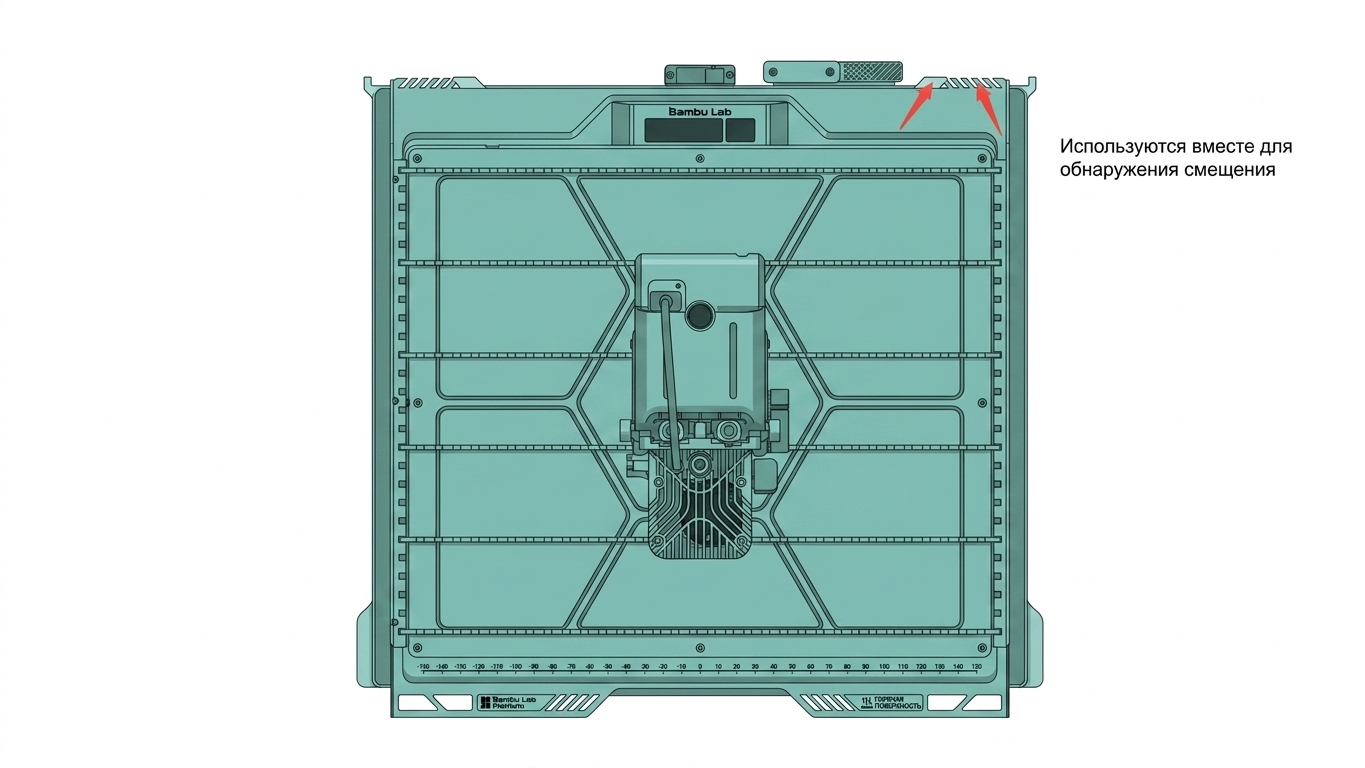
Обнаружение смещения лазерной платформы
Камера Birdseye также может определить, смещена ли лазерная платформа, на основе маркеров и ограничительного блока внутри нагреваемого стола.
Время обнаружения: Во время калибровки крепления, после открытия или закрытия передней двери машины, при съемке фотографий и запуске производства в Bambu Suite.
Связанный код ошибки
| Код ошибки | Текст сообщения |
|---|---|
| 05008074 | Лазерная платформа смещена. Пожалуйста, убедитесь, что четыре угла платформы выровнены с нагреваемым столом, и маркер не перекрыт. |